
# Device Status界面
FDIGroundStation提供了一个可视化设备状态界面Device Status,便于用户方便了解当前设备的系统状态、传感器状态、导航状态、GNSS状态等信息。打开该界面的操作如下图所示,在Tool Wigdgets菜单里点击Device State即可显示:
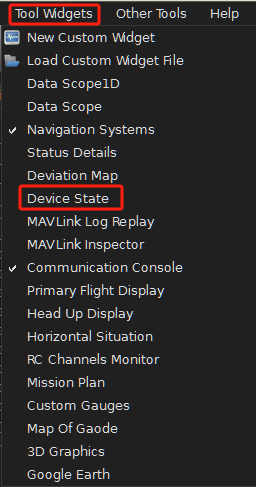
在 Tool Widgets 中打开 Device State
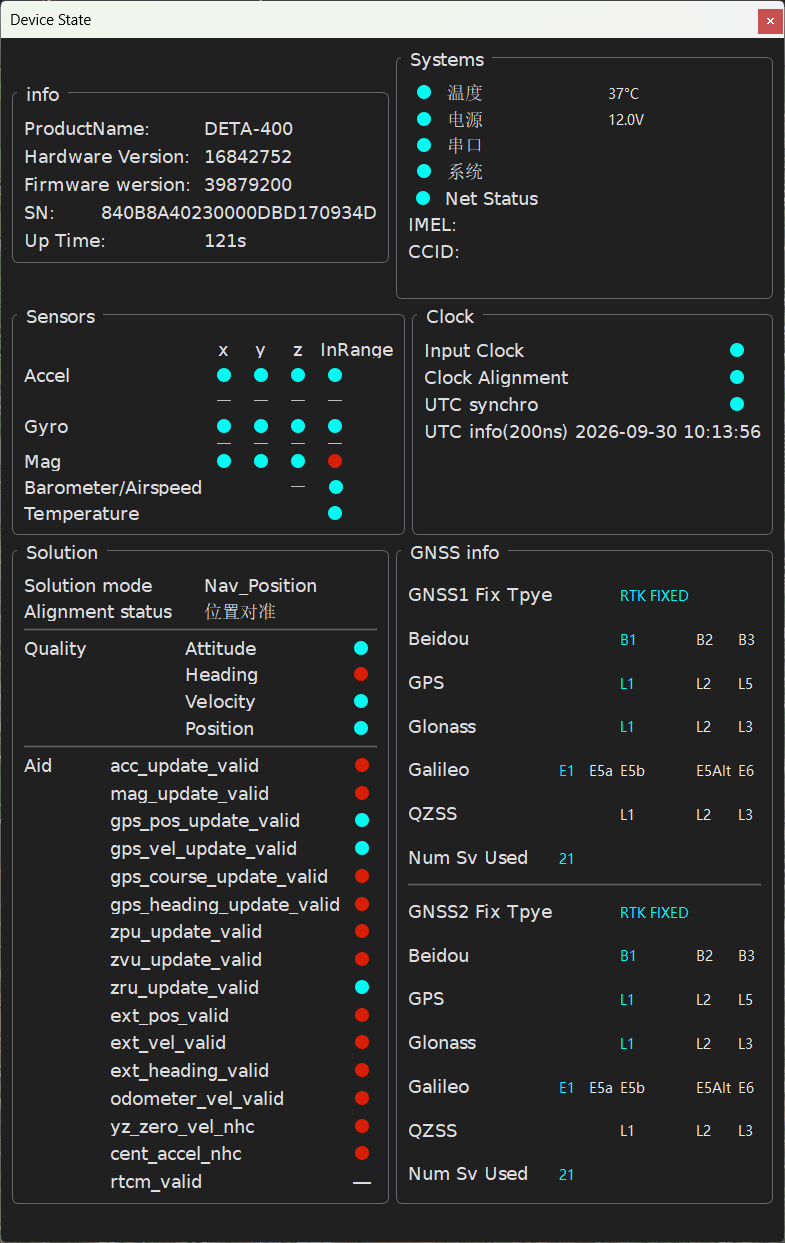
Device Status 界面总览
# Info系统信息
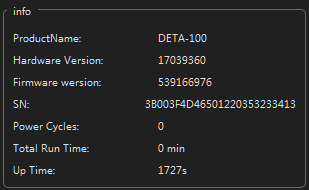
- ProductName:产品型号;
- Hardware Version:硬件版本;
- Fireware Version:固件版本;
- SN:产品序列号,每个模组唯一;可用于查询该模组的校准文件、出厂固件等信息;
- Power Cycles:启动次数,仅EPSLION系列统计该值;
- Total Run Time:总运行时长,仅EPSILON系列统计该值;
- Up Time:上电运行时间,每次上电开始统计;
# Systems系统
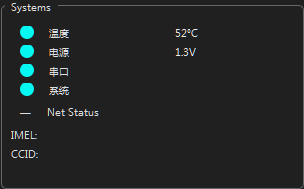
- 温度:显示当前温度;在 -40℃~85℃ 范围内指示灯为蓝色(正常),超出范围则为红色(异常);
- 电源:显示当前工作电压(仅 EPSILON 系列可正确显示);电压正常时蓝灯亮,否则红灯亮;
- 串口:串口通信状态图标;正常时蓝灯亮,否则红灯亮;
- 系统:系统状态图标;温度、电源、串口均正常时蓝灯亮,否则红灯亮;
- Net Status:联网状态图标;网络连接成功时蓝灯亮,否则显示为一条线;
- IMEI:物联网卡或 SIM 卡的国际移动设备识别码,设备联网成功后显示;
- CCID:物联网卡或 SIM 卡识别码,设备联网成功后显示;
# Sensors传感器

- Accel:加速度计状态。X / Y / Z 轴下方的状态灯:蓝灯表示该轴正常,红灯表示该轴故障;InRange 下方的状态灯:蓝灯表示三轴均未超量程,否则表示已超量程。若模组有第二组加速度计,第二排状态灯含义与第一组相同;否则显示为一条线;
- Gyro:陀螺仪状态。X / Y / Z 轴下方的状态灯:蓝灯表示该轴正常,红灯表示该轴故障;InRange 下方的状态灯:蓝灯表示三轴均未超量程,否则表示已超量程。若模组有第二组陀螺仪,第二排状态灯含义与第一组相同;否则显示为一条线;
- Mag:磁力计状态。X / Y / Z 轴下方的状态灯:蓝灯表示该轴正常,红灯表示该轴故障;InRange 下方的状态灯:若磁力计未完成校准(2D 或 3D),或磁模长与当地地磁场强度不匹配(存在较大磁干扰),则为红灯;蓝灯表示磁力计可正常使用;
- barometer:气压计状态。有气压计且工作正常时为蓝灯,异常为红灯;无气压计时显示为一条线;
- Temperature:温度计状态。温度在 -40℃~85℃ 范围内为蓝灯(正常),超出范围为红灯(异常);
# Clock时钟和同步
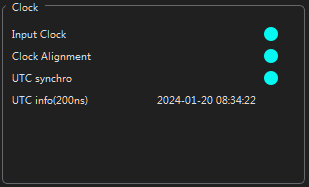
- Input Clock:时钟输入有效状态。捕获到 1PPS 中断且成功解析 GNSS 时间时为蓝灯,否则为红灯;
- Clock Alignment:时钟对准有效状态。系统滴答定时器与 1PPS 及 GNSS 时间对齐生效时为蓝灯,否则为红灯;
- UTC synchro:UTC 时间对准有效状态。默认时钟源为 GNSS 时间,因此时钟对准有效时 UTC 时间对准亦有效,此时为蓝灯,否则为红灯;
- UTC info:UTC(协调世界时)时间,格式为年月日时分秒;注意与北京时间相差 8 小时;
# Solution导航模式
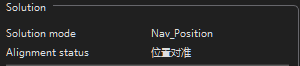
Solution mode:组合导航解算模式,分为以下几类:
| Solution mode | 说明 |
|---|---|
| UNINITIALIZED | 仅由陀螺仪积分的模式 |
| VRU | 仅由加速度计辅助陀螺仪的倾角系统模式 |
| AHRS | 由加速度计和磁力计辅助陀螺仪的航姿参考系统模式 |
| NAV_Velocity | 由 GNSS 速度辅助的导航系统模式 |
| Nav_Position | 由 GNSS 位置辅助的导航系统模式 |
表:Solution mode
Alignment status:组合导航对准状态,分为以下几类:
| Alignment status | 说明 |
|---|---|
| UNALIGNMENT | 未对准 |
| ATTITUDE_ALIGNMENT | 姿态对准 |
| POSITION_ALIGNMENT | 位置对准 |
| ALL_ALIGNMENT | 航姿对准,包括姿态对准和位置对准 |
表:Alignment status
# Solution
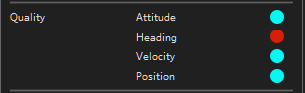
Quality:组合导航系统解算质量,包括姿态(Attitude)、航向(Heading)、速度(Velocity)、位置(Position):
(1) Attitude:姿态解算质量;姿态数据可用时为蓝灯,否则为红灯;
(2) Heading:航向解算质量;航向数据可用时为蓝灯,否则为红灯;
(3) Velocity:速度解算质量;速度数据可用时为蓝灯,否则为红灯;
(4) Position:位置解算质量;位置数据可用时为蓝灯,否则为红灯;
# Aid辅助状态
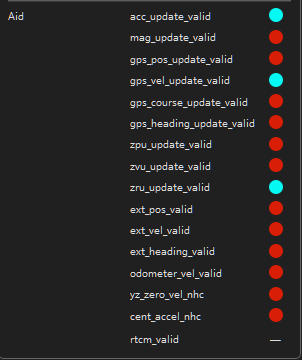
- Aid:组合导航滤波量测更新有效性状态。对应量测更新有效时为蓝灯,否则为红灯,具体说明如下表:
| Aid 类型 | 说明 |
|---|---|
| acc_update_valid | 加速度计融合生效 |
| mag_update_valid | 磁力计融合生效 |
| gps_pos_update_valid | GPS 位置融合生效 |
| gps_vel_update_valid | GPS 速度融合生效 |
| gps_course_update_valid | GPS 航迹角融合生效 |
| gps_heading_update_valid | GPS 双天线航向融合生效 |
| zpu_update_valid | 零位置更新生效 |
| zvu_update_valid | 零速度更新生效 |
| zru_update_valid | 零角速度更新生效 |
| ext_pos_valid | 外部位置融合生效 |
| ext_vel_valid | 外部速度融合生效 |
| ext_heading_valid | 外部航向融合生效 |
| ddom_vel_valid | 里程计速度融合生效 |
| yz_zero_vel_valid | 汽车速度约束更新生效 |
| cent_accel_nhc | 汽车中心加速度约束更新生效 |
| rtcm_valid | RTCM 数据接收生效 |
表:Aid 辅助状态
# GNSS info卫星信息
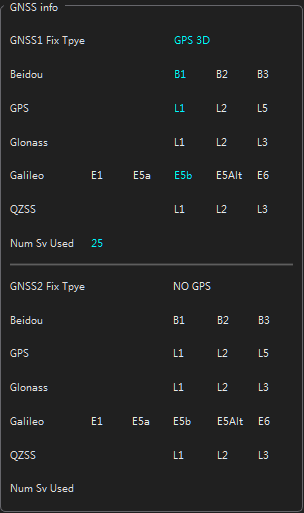
- GNSS1/2 Fix Type:主天线 GNSS 状态(1)与辅天线 GNSS 状态(2),具体定义见相关说明;
- Beidou:当前所用北斗卫星频段,包含 B1、B2、B3;使用中为蓝色,未使用为白色;
- GPS:当前所用 GPS 卫星频段,包含 L1、L2、L5;使用中为蓝色,未使用为白色;
- Glonass:当前所用 GLONASS 卫星频段,包含 L1、L2、L3;使用中为蓝色,未使用为白色;
- Galileo:当前所用 Galileo 卫星频段,包含 E1、E5a、E5b、E5Alt、E6;使用中为蓝色,未使用为白色;
- QZSS:当前所用 QZSS 卫星频段,包含 L1、L2、L3;使用中为蓝色,未使用为白色;
- Num Sv Used:当前天线接收到的可用卫星数量;